
Para poner el mapa en inglés hay un truco que yo uso.
Vas a DCS/Scripts/Aircrafts/_Common/Cockpit/localizer.lua
Y editas la primera parte así
country = "EN"
if LockOn_Options.avionics_language == "native" then
country = "EN"
end
Helicópteros

 .
En serio, estoy muy hypeado con este heli, espero encontrar profes tras las fiestas.

Y ahí estaba sin estrenar
Ya me he descargado todo lo del CBO
Pues lo miraré Mirmi y sino en ruso; pero ya el próximo fin de semana que mañana me vuelvo a la Academia
Lo vas a disfrutar mucho, es una bestia este heli

Yo lo tengo así y lo veo todo en inglés, excepto el hud.
Mañana lo revisaré, pero estoy casi seguro de funciona.

Ka50
Mirmidon
Instructor
Ka50
Ka50
Cesotar
Piloto
Ka50
Ka50
Ya te digo! Que estamos en rachaMicMichace 3 años...y que los Reyes Magos traigan más regalos.
 .
En serio, estoy muy hypeado con este heli, espero encontrar profes tras las fiestas.
LEJI
Piloto
Ka50
Ka50
¿Flanker en un heli? 
Que será lo próximo, la paz en el mundo

Que será lo próximo, la paz en el mundo

flankercobra
Instructor
Patrocinador
Ka50
Ka50
Ya te digo; además fue el primer módulo que compré después de mis años en el LOMACLEJIhace 3 años¿Flanker en un heli?
Que será lo próximo, la paz en el mundo
Y ahí estaba sin estrenar
Ya me he descargado todo lo del CBO
Pues lo miraré Mirmi y sino en ruso; pero ya el próximo fin de semana que mañana me vuelvo a la Academia
LEJI
Piloto
Ka50
Ka50
Pues me alegro un montón de que hayas decidido darle una oportunidad al KA-50 y deseando de volar contigo.flankercobrahace 3 añosYa te digo; además fue el primer módulo que compré después de mis años en el LOMACLEJIhace 3 años¿Flanker en un heli?
Que será lo próximo, la paz en el mundo
Y ahí estaba sin estrenar
Ya me he descargado todo lo del CBO
Pues lo miraré Mirmi y sino en ruso; pero ya el próximo fin de semana que mañana me vuelvo a la Academia
Lo vas a disfrutar mucho, es una bestia este heli


LEJI
Piloto
Ka50
Ka50
¿Y lo de poner idioma de la avionica en inglés, y seleccionar cabina en inglés en opciones?Mirmidonhace 3 añosPara poner el mapa en inglés hay un truco que yo uso.
Vas a DCS/Scripts/Aircrafts/_Common/Cockpit/localizer.lua
Y editas la primera parte así
country = "EN"
if LockOn_Options.avionics_language == "native" then
country = "EN"
end
Yo lo tengo así y lo veo todo en inglés, excepto el hud.
Mañana lo revisaré, pero estoy casi seguro de funciona.
Mirmidon
Instructor
Ka50
Ka50
También funciona, o debería.
Pero he visto un par de casos de gente que no le iba, y con ese cambio si.
Pero he visto un par de casos de gente que no le iba, y con ese cambio si.
Jazz
Instructor
Ka50
Ka50
A mi me ha funcionado con el menú de opciones.
Cesotar
Piloto
Ka50
Ka50
Playing, playing with the boys...Staying, playing with the boys
LEJI
Piloto
Ka50
Ka50
DCS: Black Shark 3
Informe de desarrollo:
Las principales características del conocido proyecto Black Shark, dedicado al helicóptero de
ataque Ka-50, incluyen: un sistema de alerta de misiles, misiles aire-aire Igla, un modelo
realista de un sistema de navegación inercial, que requiere alineación antes el vuelo y
acumula un error y un modelo de helicóptero 3D nuevo y detallado.
"Andrei Chizh
Equipo de Eagle Dynamics
Lider del Proyecto"
Sistema de alerta de misiles
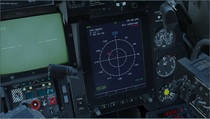
Los sensores del MWS integrados en el sistema de defensa de a bordo tienen la capacidad de mostrar información sobre las amenazas detectadas en la pantalla ABRIS.
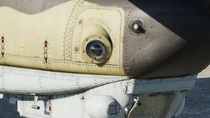
Cuatro sensores MWS combinados que operan en los rangos IR y UV están ubicados en pares en la nariz y la cola del helicóptero.
Cubren el espacio alrededor del helicóptero 360 grados.
Cuando se detecta un lanzamiento, se muestra una advertencia al respecto y una indicación de la dirección del lanzamiento en la pantalla ABRIS.
En modo automático, es posible la dispensación de bengalas.
Misiles aire-aire Igla
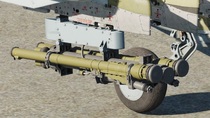
Los misiles Igla son similares a los utilizados en MANPADS, pueden alcanzar cualquier avión
subsónico a distancias de hasta 5 km. Se han agregado nuevos pilones de punta de ala.
Así, el helicóptero está equipado con dos puntos de anclaje adicionales a los cuatro existentes
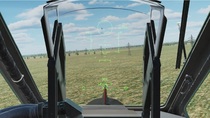
El piloto podrá utilizar estos misiles en el modo boresight.
Para hacer esto, active la fuente de alimentación, apunte el eje del buscador hacia el objetivo y lance después de fijar el objetivo.
Sistema de navegación inercial
El sistema de navegación inercial del Ka-50 ahora se basa en complejos algoritmos de procesamiento de información
que utilizan el filtro Kalman, al igual que en los sistemas de navegación reales.
La calculadora recibe datos de varios sensores de navegación:
● Rumbo giroscópico, velocidades de inercia y coordenadas calculadas a partir del INS
● Velocidades Doppler del sistema Doppler
● Velocidad aerodinámica del sistema de datos Air
En función de estos datos de entrada, se calcula el vector de filtro de Kalman, que consta de coordenadas de tres ejes, velocidades, rumbo, ángulo de deriva y velocidad del viento. Gracias al filtro, incluso si uno o más sensores de navegación fallan o dan datos con un gran error, los parámetros de navegación seguirán
calculándose indirectamente a través de los datos de otros sensores.
En particular, el Ka-50 utiliza varios modos de navegación a estima:
● Doppler inercial: más preciso
● Inercial
● Curso Doppler
● Curso de aire: menos preciso
Para eliminar el error de acumulación del sistema inercial en vuelo, se aplican métodos de corrección de acuerdo con los puntos fijos conocidos especificados en el editor de misiones:
● Método de sobrevuelo - donde la aeronave sobrevuela un punto fijo y en ese momento el piloto hace una corrección. A través del sistema de puntería Squall, donde el piloto se fija en el punto fijo con la corrección posterior.
●Este modelo del sistema de navegación inercial es el más avanzado en DCS y se utilizará en el desarrollo de nuevos aviones.
Modelo de helicóptero 3D
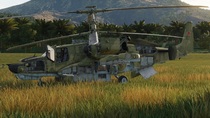
El nuevo modelo 3D más preciso y detallado del helicóptero Ka-50 se realizó a partir de nuevos datos,dibujos y fotografías.
El modelo utiliza todas las nuevas tecnologías y materiales utilizados en el estudio ED, lo que convierte al Black Shark 3 en uno de los modelos DCS más modernos. Se ha
realizado un modelado más profundo de espacios internos, compartimentos, motores, transmisión y elementos de control.
Todo esto se puede ver debajo de las escotillas que se abren.
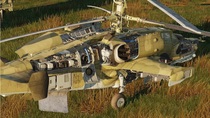
El proyecto Black Shark 3 solucionó una serie de errores antiguos e hizo algunas mejoras de la lista de deseos de los clientes y los constructores de cabinas caseras.
Los cambios en el modelo de dinámica de vuelo incluyen la implementación de la inestabilidad dinámica del gas del motor durante los lanzamientos de cohetes desde los lanzadores internos, desde el vuelo estacionario y a bajas velocidades.
Esto se debe a los gases calientes del cohete que entran a las tomas de aire, lo que puede provocar una caída en el empuje y apagado de los motores.
Se agregó vibración durante la transición de vuelo estacionario a vuelo y viceversa.
Para los entusiastas del Ka-50 clásico, el Editor de misiones permite eliminar los
sensores MWS y los misiles Igla, devolviendo el helicóptero a la versión original
Informe de desarrollo:
Las principales características del conocido proyecto Black Shark, dedicado al helicóptero de
ataque Ka-50, incluyen: un sistema de alerta de misiles, misiles aire-aire Igla, un modelo
realista de un sistema de navegación inercial, que requiere alineación antes el vuelo y
acumula un error y un modelo de helicóptero 3D nuevo y detallado.
"Andrei Chizh
Equipo de Eagle Dynamics
Lider del Proyecto"
Sistema de alerta de misiles
Los sensores del MWS integrados en el sistema de defensa de a bordo tienen la capacidad de mostrar información sobre las amenazas detectadas en la pantalla ABRIS.
Cuatro sensores MWS combinados que operan en los rangos IR y UV están ubicados en pares en la nariz y la cola del helicóptero.
Cubren el espacio alrededor del helicóptero 360 grados.
Cuando se detecta un lanzamiento, se muestra una advertencia al respecto y una indicación de la dirección del lanzamiento en la pantalla ABRIS.
En modo automático, es posible la dispensación de bengalas.
Misiles aire-aire Igla
Los misiles Igla son similares a los utilizados en MANPADS, pueden alcanzar cualquier avión
subsónico a distancias de hasta 5 km. Se han agregado nuevos pilones de punta de ala.
Así, el helicóptero está equipado con dos puntos de anclaje adicionales a los cuatro existentes
El piloto podrá utilizar estos misiles en el modo boresight.
Para hacer esto, active la fuente de alimentación, apunte el eje del buscador hacia el objetivo y lance después de fijar el objetivo.
Sistema de navegación inercial
El sistema de navegación inercial del Ka-50 ahora se basa en complejos algoritmos de procesamiento de información
que utilizan el filtro Kalman, al igual que en los sistemas de navegación reales.
La calculadora recibe datos de varios sensores de navegación:
● Rumbo giroscópico, velocidades de inercia y coordenadas calculadas a partir del INS
● Velocidades Doppler del sistema Doppler
● Velocidad aerodinámica del sistema de datos Air
En función de estos datos de entrada, se calcula el vector de filtro de Kalman, que consta de coordenadas de tres ejes, velocidades, rumbo, ángulo de deriva y velocidad del viento. Gracias al filtro, incluso si uno o más sensores de navegación fallan o dan datos con un gran error, los parámetros de navegación seguirán
calculándose indirectamente a través de los datos de otros sensores.
En particular, el Ka-50 utiliza varios modos de navegación a estima:
● Doppler inercial: más preciso
● Inercial
● Curso Doppler
● Curso de aire: menos preciso
Para eliminar el error de acumulación del sistema inercial en vuelo, se aplican métodos de corrección de acuerdo con los puntos fijos conocidos especificados en el editor de misiones:
● Método de sobrevuelo - donde la aeronave sobrevuela un punto fijo y en ese momento el piloto hace una corrección. A través del sistema de puntería Squall, donde el piloto se fija en el punto fijo con la corrección posterior.
●Este modelo del sistema de navegación inercial es el más avanzado en DCS y se utilizará en el desarrollo de nuevos aviones.
Modelo de helicóptero 3D
El nuevo modelo 3D más preciso y detallado del helicóptero Ka-50 se realizó a partir de nuevos datos,dibujos y fotografías.
El modelo utiliza todas las nuevas tecnologías y materiales utilizados en el estudio ED, lo que convierte al Black Shark 3 en uno de los modelos DCS más modernos. Se ha
realizado un modelado más profundo de espacios internos, compartimentos, motores, transmisión y elementos de control.
Todo esto se puede ver debajo de las escotillas que se abren.
El proyecto Black Shark 3 solucionó una serie de errores antiguos e hizo algunas mejoras de la lista de deseos de los clientes y los constructores de cabinas caseras.
Los cambios en el modelo de dinámica de vuelo incluyen la implementación de la inestabilidad dinámica del gas del motor durante los lanzamientos de cohetes desde los lanzadores internos, desde el vuelo estacionario y a bajas velocidades.
Esto se debe a los gases calientes del cohete que entran a las tomas de aire, lo que puede provocar una caída en el empuje y apagado de los motores.
Se agregó vibración durante la transición de vuelo estacionario a vuelo y viceversa.
Para los entusiastas del Ka-50 clásico, el Editor de misiones permite eliminar los
sensores MWS y los misiles Igla, devolviendo el helicóptero a la versión original